Le jouet

Le i-Robot, vendu aussi sous les noms « i-Wheels Micro Robot » ou « I-Robot 303 », est un petit robot à deux roues de 76 × 65 × 65 mm, au corps en acrylique transparent et aux engrenages apparents. Ses yeux s’allument en bleu à la mise en marche. On le trouvait vers 2012-2014 pour une quinzaine à une trentaine d’euros, en cinq couleurs. On peut le voir en action dans cette vidéo.
Ses caractéristiques :
- batterie Ni-MH de 70 mAh, rechargée en USB en 20 minutes, pour environ 20 minutes d’autonomie ;
- mouvements : avant, arrière, gauche, droite, avec réglage de la vitesse ;
- portée annoncée : 10 m.

Dans la boîte : le robot, un câble USB, un mode d’emploi et un émetteur infrarouge qui se branche sur la prise casque de l’iPhone, de l’iPad ou de l’iPod Touch. L’émetteur a sa propre batterie, qu’on recharge elle aussi en USB.
Le pilotage se fait avec l’application gratuite « i-Robot » de l’éditeur chinois Claray : quatre touches de direction, un curseur de vitesse, un mode « gyroscope » où l’on dirige en inclinant l’appareil, une musique de fond et des annonces vocales (« front », « back », « left », « right »). La même application pilote toute une gamme : le robot à deux roues (No.303) et deux insectes (No.301 et No.305).


Le problème : plus d’application
L’application i-Robot (n° 517452737 sur l’App Store) n’existe plus : elle a été retirée du catalogue d’Apple. C’était une application 32 bits, et plus aucun iOS ne fait fonctionner ce type d’application depuis iOS 11, en 2017. Sans elle, le jouet ne sert plus à rien, alors qu’il fonctionne parfaitement.
On pourrait penser à une télécommande infrarouge programmable (voir l’article Télécommandes en infrarouge). Encore faudrait-il savoir ce que le robot attend : son protocole n’a rien d’un standard, et il n’était documenté nulle part. Nous avons donc mené l’enquête, puis porté l’application sur Android.
La rétro-ingénierie
Un son, pas de l’infrarouge

L’émetteur se branche sur la prise casque, et le mode d’emploi des insectes de la même gamme demande de mettre le volume au maximum. Le téléphone ne pilote donc pas une DEL infrarouge : il joue un son, que l’émetteur transforme en infrarouge. Restait à savoir quel son.
L’application d’origine, ressuscitée sur un vieil iPhone
Nous avions gardé une copie de l’application i-Robot 1.2 (fichier .ipa), téléchargée en 2016 avec notre compte Apple. Un iPhone 5c resté sous iOS 10.3.3 sait encore faire tourner les applications 32 bits : une fois l’application réinstallée depuis un PC (outils libres libimobiledevice), elle s’ouvre et pilote le robot par son émetteur d’origine. Nous avions de nouveau une référence qui fonctionne.
Déchiffrer et désassembler
Le programme d’une application iOS est chiffré par Apple (protection FairPlay) : illisible tel quel. L’iPhone 5c a donc été débridé, ce qui a permis d’extraire le programme déchiffré (outil Clutch), puis de le désassembler. On y lit, instruction par instruction, comment l’application construit chaque trame, à quel rythme elle l’envoie, et comment elle réagit aux touches, au curseur et à l’inclinaison.
Cette étude a été faite dans le seul but de rendre notre jouet à nouveau utilisable, ce que permet le droit français pour l’interopérabilité (article L122-6-1 du Code de la propriété intellectuelle). Nous ne publions ni le programme déchiffré ni son listing, seulement le protocole que nous en avons tiré.
L’application Android du même éditeur, en complément
Claray avait aussi publié en 2013 une application Android, « a-Animal », pour une autre gamme de jouets (Snake, Electro Piranha, Black Widow). Elle n’est pas chiffrée, et sa décompilation avec l’outil libre jadx donne un code Java bien plus facile à lire que l’assembleur ARM. Son signal est de la même famille, avec les mêmes sommes de contrôle : elle a servi de clé de lecture pour le code iOS.
Au passage, une surprise : l’émetteur « Bluetooth » de cette gamme n’échange aucune donnée en Bluetooth. C’est un simple récepteur audio, appairé comme une enceinte sans fil, qui transforme le son en infrarouge.
Le dongle et le Tiqiaa
Dernière question : que fait exactement l’émetteur d’origine (le « dongle ») ? Pour le savoir, il fallait capter son infrarouge. Nous avons utilisé un Tiqiaa Tview, un petit émetteur-récepteur infrarouge qui se branche en USB-C sur le téléphone, posé à 1 à 3 cm du dongle.
Résultat : le dongle ne recopie pas le son. Il décode la trame audio, puis réémet sa propre trame infrarouge, plus courte et dans un autre format. Une fois ce format connu, plus besoin du dongle : le Tiqiaa, ou la diode infrarouge intégrée à certains téléphones, pilote directement le robot.
Le signal audio
Le téléphone produit un son 8 bits, stéréo, à 44,1 kHz. La voie gauche porte un créneau (niveau haut ou bas, sans porteuse) ; la voie droite reste libre pour la musique de fond.
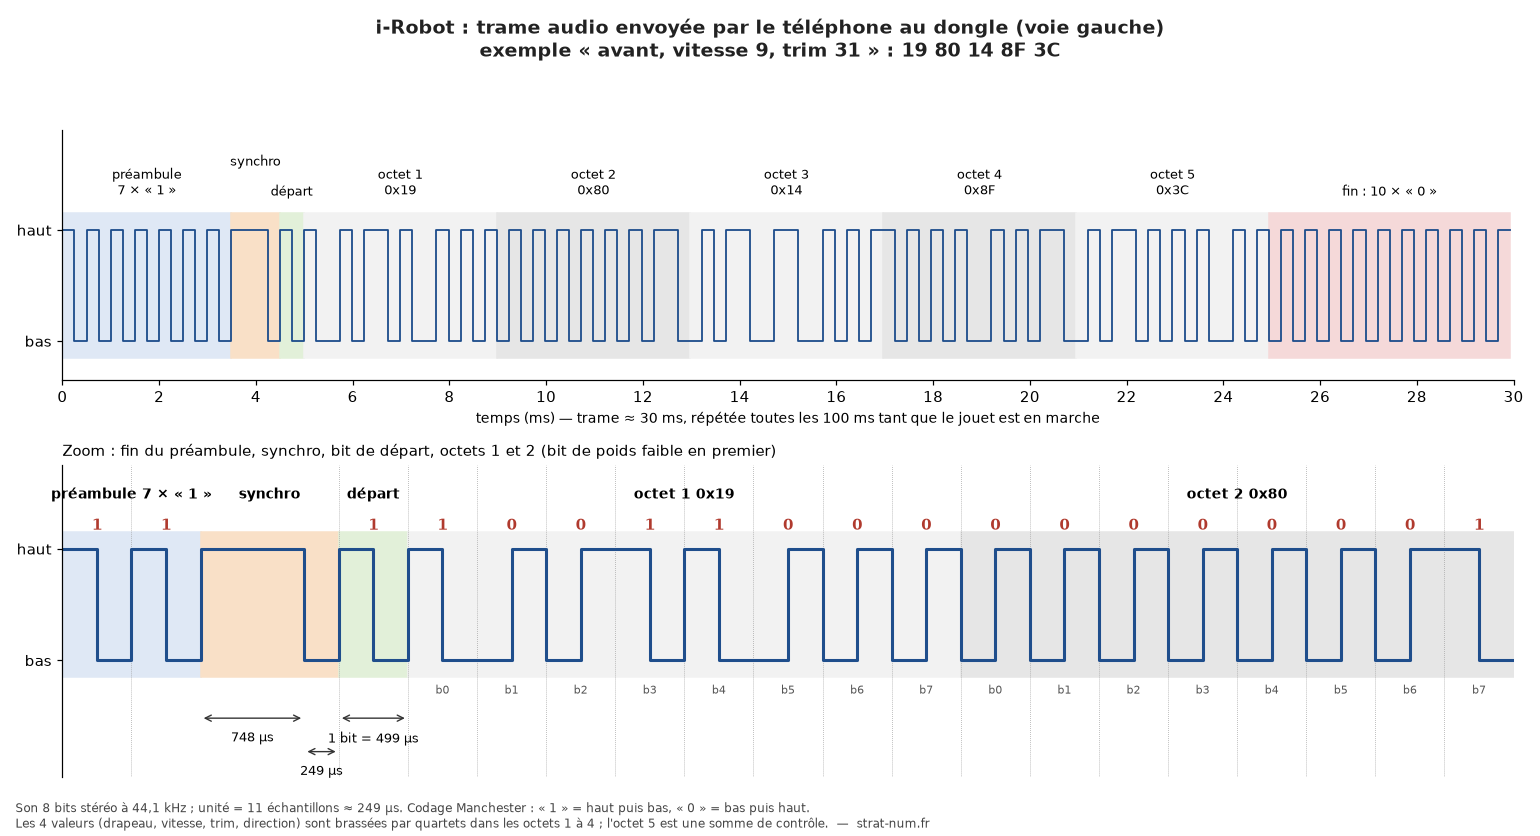
- Unité de temps : 11 échantillons, soit environ 249 µs.
- Codage Manchester : un « 1 » = haut puis bas, un « 0 » = bas puis haut ; un bit dure environ 499 µs.
- Une trame : un préambule de sept « 1 », une synchronisation (haut 748 µs, bas 249 µs), un bit de départ « 1 », cinq octets (bit de poids faible en premier), puis dix bits « 0 ». Elle dure environ 30 ms.
- Cadence : une trame toutes les 100 ms tant que le jouet est en marche. Pour l’arrêter, l’application envoie quatre trames de vitesse nulle, puis plus rien.
La trame transporte quatre valeurs, brassées par quartets dans les quatre premiers octets, suivies d’un octet de contrôle :
| Valeur | Contenu |
|---|---|
| drapeau | 0x10 en marche, plus deux bits de contrôle |
| vitesse | 9 à 31, plus un bit de canal (0x80) |
| trim | 0 à 63, 31 par défaut : corrige la ligne droite |
| direction | avant 0x80, arrière 0x40, droite 0x20, gauche 0x10, plus une somme de contrôle sur 4 bits |
Une trame mal calculée est simplement ignorée par le robot.
Le signal infrarouge du dongle
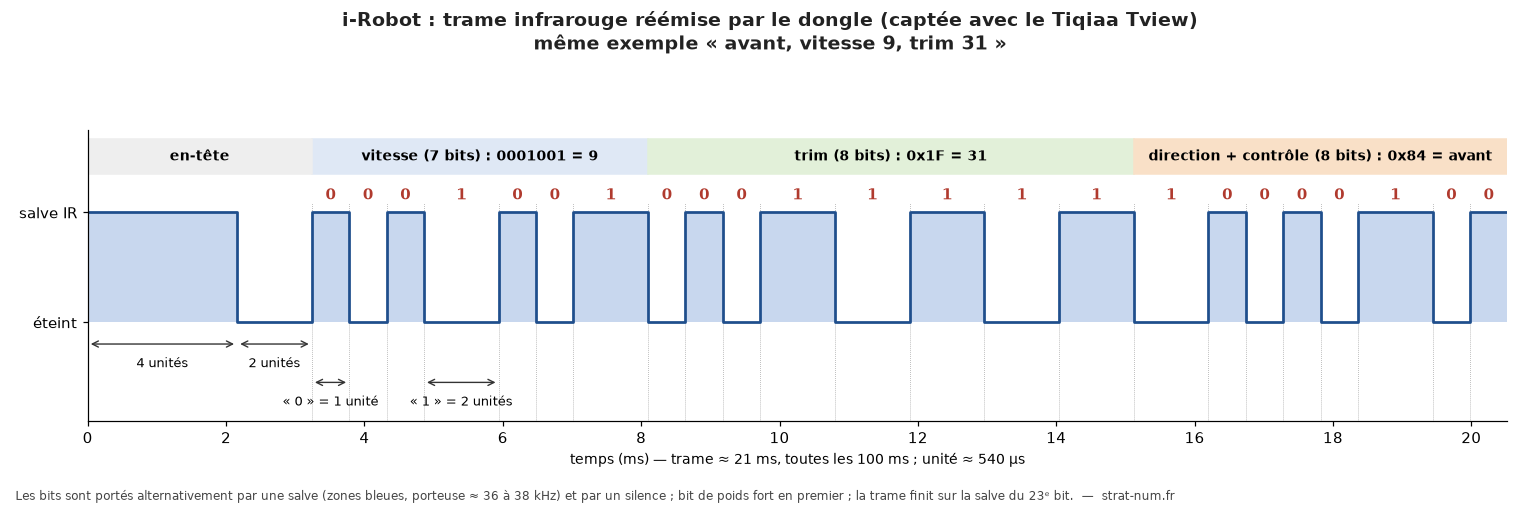
- En-tête : une salve de 4 unités, puis un silence de 2 unités ; l’unité vaut environ 540 µs.
- 23 bits, portés tour à tour par une salve et par un silence : une durée de 1 unité vaut « 0 », 2 unités valent « 1 » ; bit de poids fort en premier.
- Contenu : la vitesse (7 bits), le trim (8 bits), puis la direction avec sa somme de contrôle (8 bits). Le drapeau et l’octet de contrôle de la trame audio ne passent pas en infrarouge.
- Cadence : une trame d’environ 21 ms toutes les 100 ms.
- Porteuse : le robot accepte celle du Tiqiaa (environ 36,6 kHz) comme celle de la diode d’un téléphone (38 kHz).
L’application toyRobot
Ce qu’elle fait
- Choix du jouet : les trois jouets de la gamme i-Robot (No.301, No.303, No.305), qui suivent exactement le protocole de l’application iOS, et les trois de la gamme a-Animal (Snake, Electro Piranha, Black Widow). Des tests automatiques comparent plus de 22 000 trames de l’application à une transcription, instruction par instruction, du code d’origine.
- Pilotage au joystick (la direction dominante l’emporte, comme avec les quatre touches d’origine) ou en inclinant le téléphone (mode « mouvement »).
- Réglages : vitesse et trim, mémorisés pour chaque jouet.
- Ambiance : la musique de fond et les annonces vocales de l’application d’origine.
- Langues : français, anglais, espagnol, russe et chinois.
Les liaisons avec le jouet
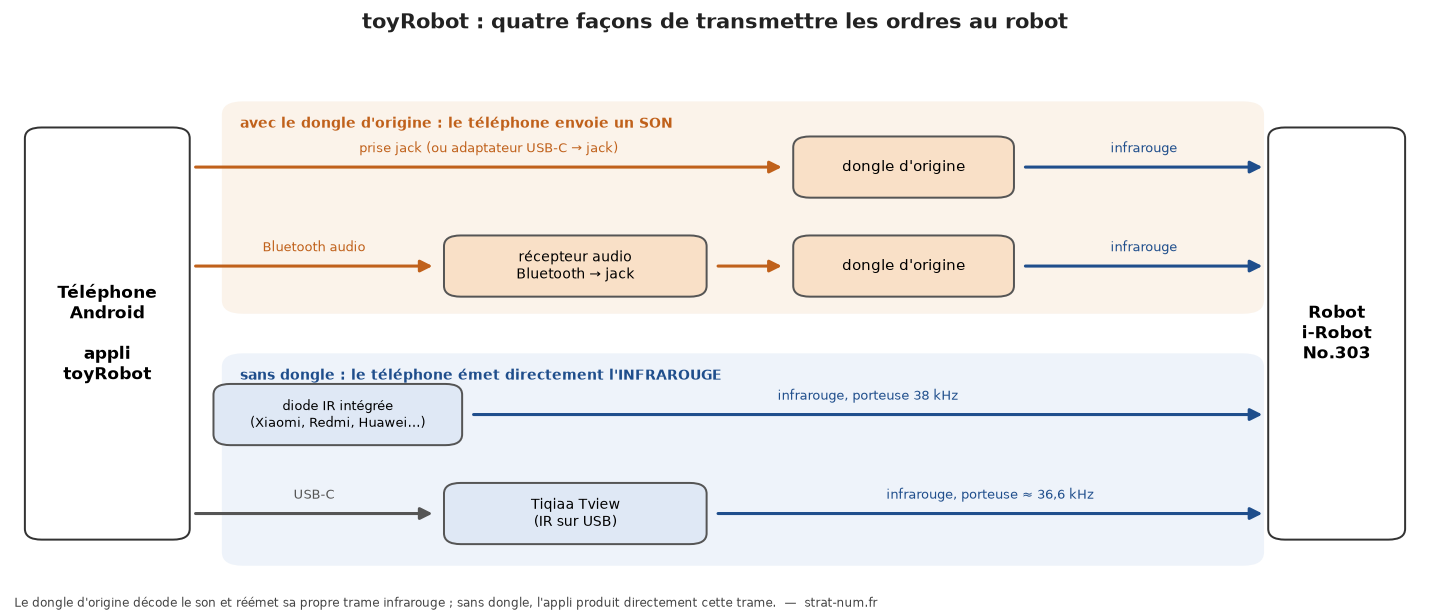
| Liaison | Matériel |
|---|---|
| dongle d’origine | l’émetteur du jouet, sur la prise casque ou un adaptateur USB-C vers jack, volume au maximum |
| Bluetooth | un petit récepteur audio Bluetooth à sortie jack, relié au dongle d’origine (ou l’émetteur de la gamme a-Animal) : pratique pour les téléphones sans prise casque |
| infrarouge du téléphone | la diode infrarouge intégrée de certains téléphones (Xiaomi, Redmi, Huawei…), sans dongle |
| Tiqiaa Tview | l’émetteur-récepteur infrarouge USB, branché sur la prise USB-C, sans dongle |
Installation
- télécharger toyRobot.apk sur le téléphone (Android 6.0 ou plus récent) ;
- l’ouvrir, et autoriser l’installation d’applications de cette source quand Android le demande ;
- lancer toyRobot, choisir le jouet, puis la liaison.
Ce qui reste à faire
- essayer l’application sur les autres jouets des deux gammes : si vous en avez un, vos retours sont les bienvenus dans le forum de l’article ;
- mesurer précisément la porteuse du dongle d’origine ;
- apprendre la trame infrarouge avec une télécommande programmable ou avec le montage de l’article Télécommandes en infrarouge, pour piloter le robot sans téléphone.
Pour aller plus loin
- Télécommandes en infrarouge : les principaux protocoles infrarouges et un montage Arduino pour apprendre et rejouer des trames ;
- la page de l’application i-Robot archivée par Internet Archive (2013) ;
- le protocole USB du Tiqiaa Tview : étude publiée sur Habr (en russe) et le projet libre iRemote.
Remerciements
Merci à XenRE pour son étude du protocole USB du Tiqiaa Tview : sans elle, capter l’infrarouge du dongle aurait demandé bien plus de travail. Merci aussi au projet libre iRemote, qui en propose une mise en œuvre.